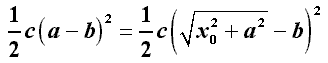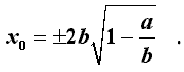|
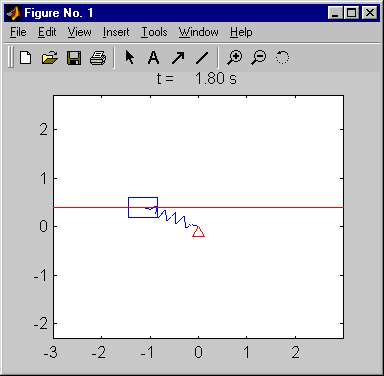
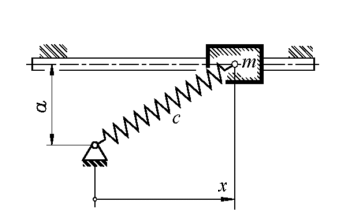 Die skizzierte Masse m ist durch eine Feder gefesselt und kann sich auf
der horizontalen Führung reibungsfrei bewegen. Sie ist durch eine (lineare) Feder gefesselt, die im entspannten Zustand die Länge b hat. Die Masse wird um xanf ausgelenkt und zum Zeitpunkt t = 0 ohne
Anfangsgeschwindigkeit freigelassen. Für das Zeitintervall 0 ≤ t ≤ 30 s sollen das Weg-Zeit-Gesetz und das Geschwindigkeits-Zeit-Gesetz berechnet
und graphisch dargestellt werden. Ort und Geschwindigkeit der Masse am Ende des Zeitintervalls sind anzugeben.
Geg.: m = 10 kg ; c = 5 N/m ; a = 0,4 m ; b = 0,8 m .
Anfangsbedingungen: xanf,1 = - 2000 mm , xanf,2 = - 1000 mm , xanf,3 = - 1131,5 mm.
- Man berechne zunächst die Lösungen unter Verwendung eines Runge-Kutta-Verfahrens 4. Ordnung mit konstanter
Schrittweite und verändere die Schrittweite, bis man sicher ist, dass die Ergebnisse korrekt sind:
|
xanf,1 = - 2 m
|
|
Zeitschritte n
|
100
|
200
|
500
|
1000
|
|
|
xend [m]
|
1,5226
|
1,5233
|
1,5233
|
1,5233
|
|
|
vend [m/s]
|
0,68439
|
0,68413
|
0,68412
|
0,68412
|
|
|
|
xanf,1 = - 1 m
|
|
Zeitschritte n
|
100
|
200
|
500
|
1000
|
|
|
xend [m]
|
- 0,65790
|
- 0,65793
|
- 0,65793
|
|
|
|
vend [m/s]
|
- 0,19473
|
- 0,19474
|
- 0,19474
|
|
|
|
|
xanf,1 = - 1,1315 m
|
|
Zeitschritte n
|
100
|
200
|
500
|
1000
|
2000
|
|
xend [m]
|
- 0,0014782
|
- 0,0019625
|
- 0,0019809
|
- 0,0019811
|
- 0,0019811
|
|
vend [m/s]
|
- 0,0068817
|
- 0,0071102
|
- 0,0071186
|
- 0,0071187
|
- 0,0071187
|
|
- Danach ermittle man die Lösungen unter Verwendung einer “MATLAB-ode”-Funktion (Empfehlung: ode45), die mit
automatischer Schrittweitensteuerung arbeitet, vergleiche die Ergebnisse mit denen der Runge-Kutta-Rechnung und
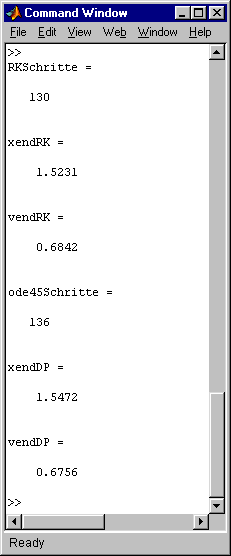
entscheide, ob die “MaxStep-Option” gesetzt werden muss. Die Anzahl der mit der MATLAB-Funktion berechneten Zeitpunkte ist als zusätzliches Ergebnis auszugeben.
|
xanf,1 = - 2 m
|
|
MaxStep
|
Ohne Option
|
0,5
|
0,2
|
0,1
|
|
|
Zeitschritte n
|
156
|
276
|
636
|
1232
|
|
|
xend [m]
|
1,5182
|
1,5236
|
1,5233
|
1,5233
|
|
|
vend [m/s]
|
0,68673
|
0,68405
|
0,68412
|
0,68412
|
|
|
|
xanf,1 = - 1 m
|
|
MaxStep
|
Ohne Option
|
0,5
|
0,2
|
0,1
|
|
|
Zeitschritte n
|
120
|
272
|
632
|
1232
|
|
|
xend [m]
|
- 0,66005
|
- 0,65794
|
- 0,65793
|
- 0,65793
|
|
|
vend [m/s]
|
-0,19468
|
- 0,19474
|
- 0,19474
|
- 0,19474
|
|
|
|
xanf,1 = - 1,1315 m
|
|
MaxStep
|
Ohne Option
|
0,5
|
0,2
|
0,1
|
0,05
|
|
Zeitschritte n
|
132
|
272
|
632
|
1228
|
2428
|
|
xend [m]
|
0,0067547
|
- 0,0016937
|
- 0,0019789
|
- 0,0019811
|
- 0,0019811
|
|
vend [m/s]
|
0,0078380
|
- 0,0069873
|
- 0,0071176
|
- 0,0071187
|
- 0,0071187
|
|
- Weil keine Energieverluste (durch Reibung oder andere Bewegungswiderstände) während der Bewegung auftreten, muss die Gesamtenergie
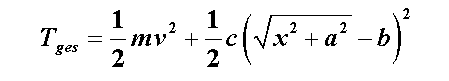
(Summe aus der kinetischen Energie und der jeweils in der Feder gespeicherten Energie) konstant sein. Man gebe zusätzlich diese Funktion als Kontrolle in ein Graphikfenster aus.
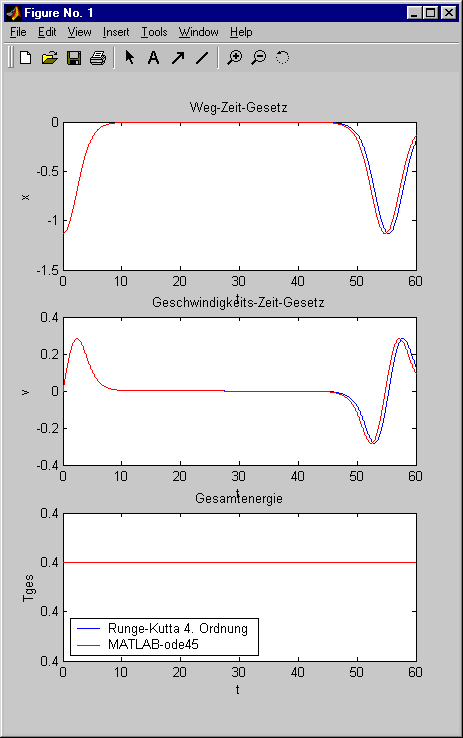
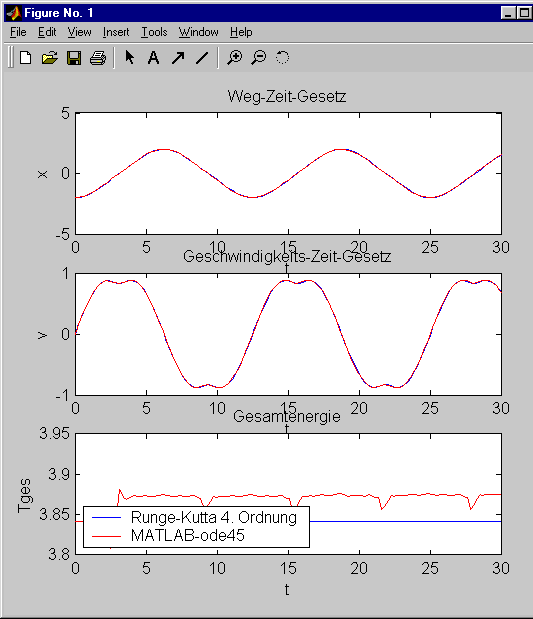
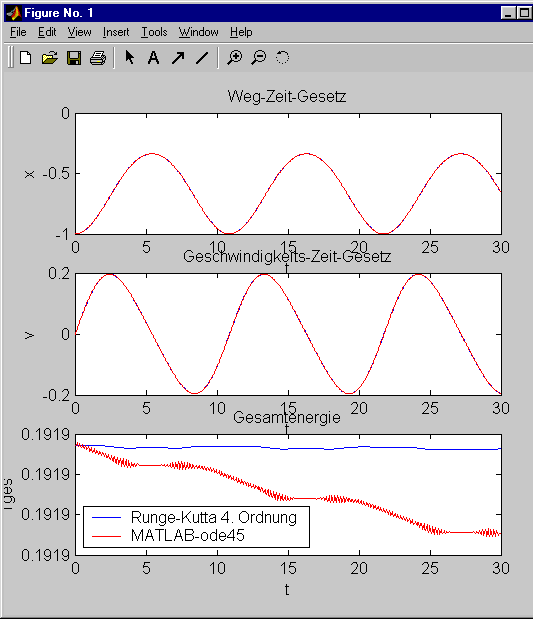
Die folgenden Rechnungen zeigen in den beiden oberen Fenstern die Bewegungsgesetze nach beiden Verfahren, im unteren Fenster den Verlauf von Tges (wenn nur eine Kurve zu sehen ist, dann sind die Ergebnisse nach beiden Verfahren
annähernd identisch). Dabei wurden stets etwa gleiche Anzahl von Zeitschritten für beide Verfahren gewählt (für die ode45
-Rechnung ergibt sich die Schrittanzahl durch die automatische Schrittweitensteuerung, die mit der MaxStep-Option
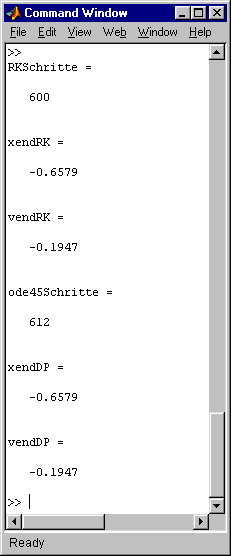
beeinflusst werden kann). Allerdings ist die Anzahl der mit ode45 ausgeführten Zeitschritte nur ein Viertel der abgelieferten Werte, die zusätzlichen Werte werden durch Interpolation ermittelt.
Rechnung ohne MaxStep-Option mit xanf = - 2 m:
Rechnung mit MaxStep-Option 0,2 mit xanf = - 1 m:
Rechnung mit MaxStep-Option 0,1 mit xanf = - 1,1315 mm:
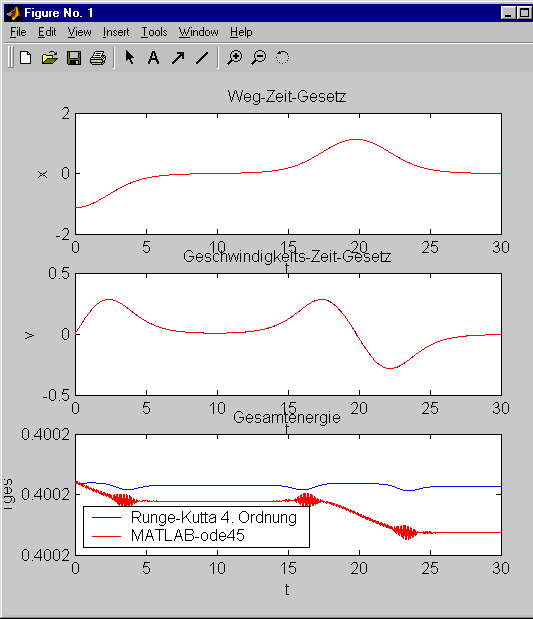 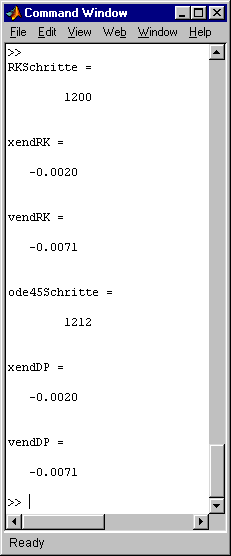
Fazit der Rechnugen: Die Verläufe dürfen bei geeigneter Wahl der Schrittweite bzw. der MaxStep-Option im betrachteten
Intervall als ausreichend genau angesehen werden. Dass der ode45-Algorithmus stets etwas ungenauere Ergebnisse liefert als
der Runge-Kutta-Algorithmus 4. Ordnung, liegt an oben bereits beschriebenen Tatsache, dass die Anzahl der tatsächlich berechneten Integrationsschritte nur ein Viertel der ausgewiesenen Ergebnisse beträgt.
Diese Aussage wird auch durch die Tges-Kurven- verdeutlicht, auch wenn man beachten muss, dass z. B. bei der letzten Rechnung die mit 5 Stellen angezeigten Tges-Werte auf der vertikalen Skala sich nicht ändern (tatsächlich ergibt sich eine Änderung erst in
der 9. Stelle).
|